Robot KR120
Un bras industriel six axes écrit un mot avec des cubes. Il en prend quatre‑vingt‑seize sur le plan de travail, un par un, et les pose sur sept niveaux jusqu'à ce que le logo tienne debout — puis les lettres prennent leur couleur. Une minute et huit secondes, sans coupe.
- Images
- 1630
- Cadence
- 24 i/s
- Format
- 1280×720
- Durée
- 67,9 s
- Poids
- 3,9 Mo
- Cubes
- 96
Fabrication
Cinq étapes, dans l'ordre où elles ont été faites. Les quatre premières corrigent la même chose vue de plus en plus près : le robot ne tenait pas vraiment ses cubes. Chaque valeur est relevée sur le fichier.
-
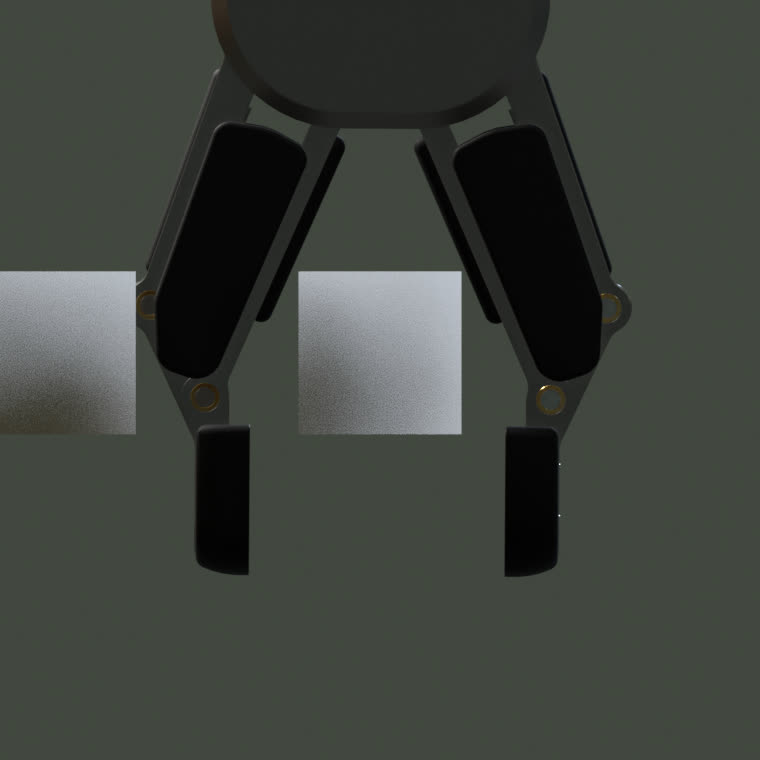
3,3 millimètres de contact sur 60
Le diagnostic
La prise n'existait pas. Sur cette pince, la surface qui serre est le patin du doigt distal — celui que la liaison maintient parallèle. Or il couvrait la hauteur −58 à −3 mm quand le cube en occupait 0 à 60 : il pendait sous la pièce. Trois millimètres de recouvrement, et les doigts plongeaient cinquante‑deux millimètres sous le plan de travail.
-
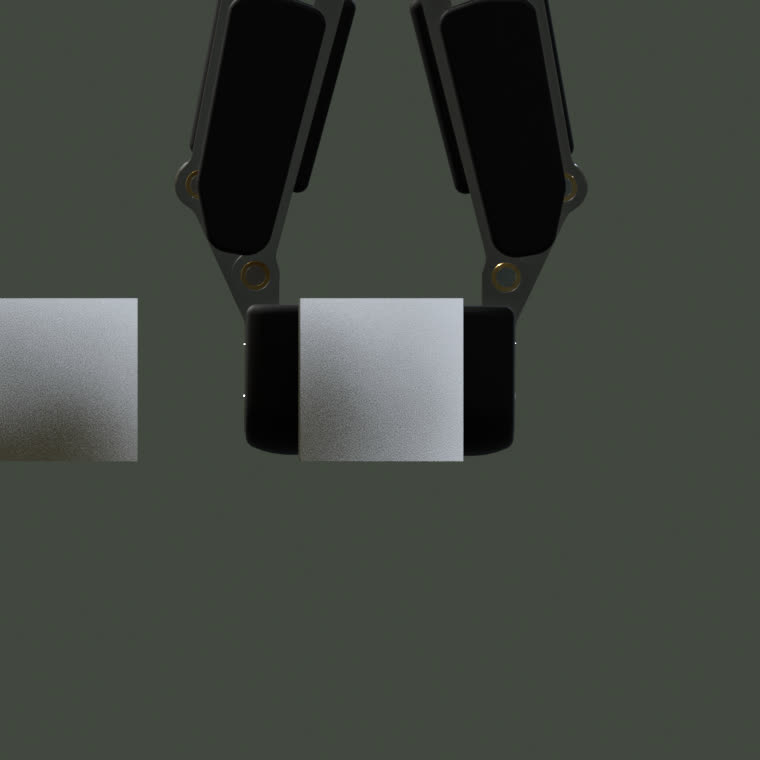
93,7 59,4 millimètres d'ouverture
Le serrage
Mâchoires fermées, l'écart valait 93,7 mm pour un cube de 60 : seize millimètres et huit dixièmes d'air de chaque côté. L'angle de fermeture a été résolu par dichotomie jusqu'à 59,40 mm, soit trois dixièmes de millimètre d'écrasement par patin. Et l'outil est remonté de 61 mm le long de son axe d'approche, par cinématique inverse sur trois axes, pour amener les patins à cheval sur la pièce : 54,9 mm de contact au lieu de 3,3.
-
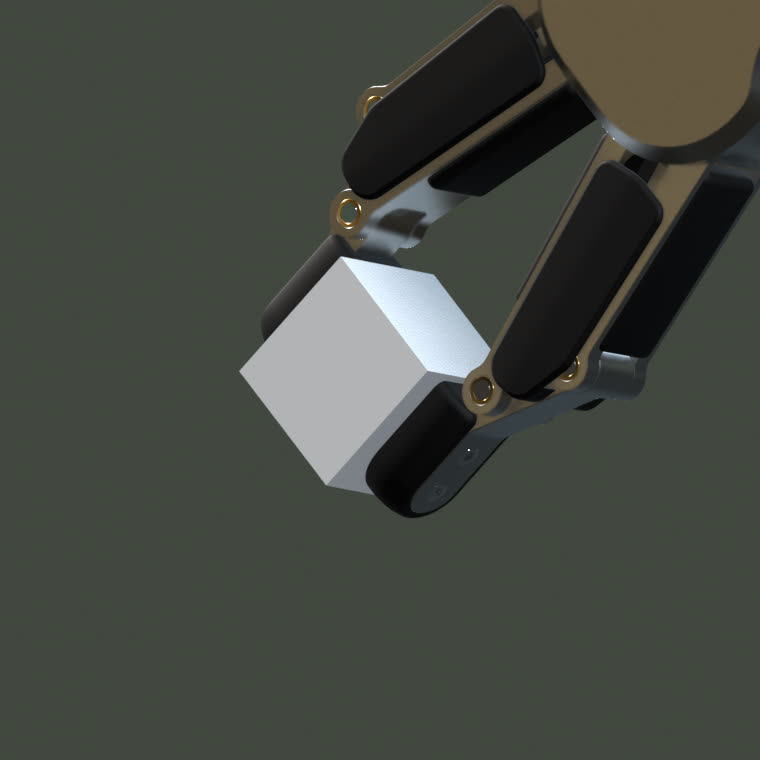
0,0013 millimètre de dérive
La rigidité
Le cube était animé à côté de la pince, pas avec elle. Il retardait de 99 mm pendant la levée, puis pivotait jusqu'à 52 degrés dans les mâchoires en transit — la pince refermée l'aurait traversé. La prise des quatre-vingt-seize cubes a été recalculée depuis la pose réelle de l'outil, position et rotation, sur les 864 images de serrage. Écart maximal relevé : un millième et trois de millimètre, désalignement sous 1,3°.
-
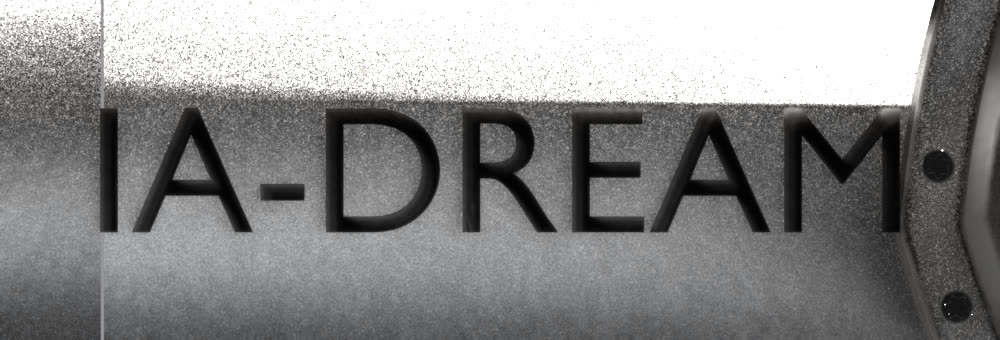
8 lettres en relief, pas une texture
Le marquage
Les deux marquages d'origine sur le bras n'étaient pas peints mais modelés : huit solides fermés noyés dans le maillage, six mille onze faces. Ils ont été retirés et remplacés à l'identique en taille. Le bras étant bombé — la surface plonge de 8,9 mm sous l'empreinte — chaque glyphe a été sondé par lancer de rayon puis enfoncé séparément, sinon le mot aurait été à moitié avalé d'un côté et décollé de l'autre. Relief obtenu : 4,7 mm de moyenne.
-
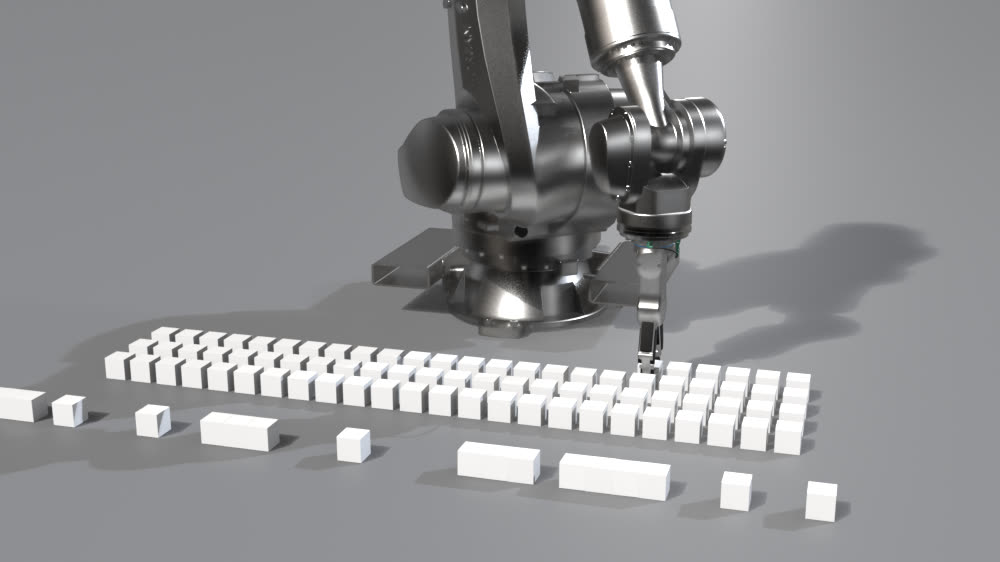
0,284 seconde par image
Le rendu
Mille six cent trente images à trois secondes chacune, cela faisait une soirée bloquée. Le calcul est parti sur une carte de vingt‑quatre gigaoctets, avec un détour : en OpenGL le moteur se cale obstinément sur l'autre carte de la machine et aucune variable d'environnement ne l'en détourne — c'est le backend Vulkan qui désigne la bonne. Sept minutes et cinquante‑huit secondes, soit deux cent quatre‑vingt‑quatre millièmes de seconde par image.